




|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
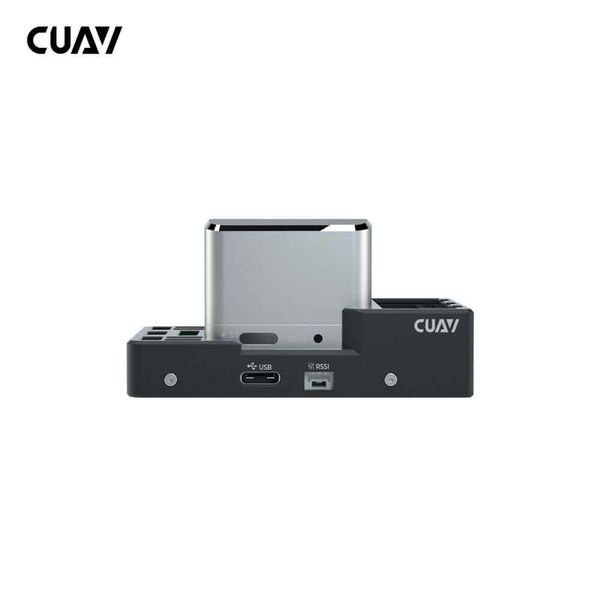
CUAV X7+ Pro — автопілот із промисловим інерційним модулем ADIS16470 для платформ, що працюють у жорстких умовах: сильні вібрації, перепади температур, електромагнітні завади. Модульна конструкція дає змогу використовувати ядро з власними базовими платами, а прошивки ArduPilot і PX4 охоплюють мультикоптери, літаки, VTOL, гелікоптери та наземні роботи.
Ключові можливості
- Процесор H7. STM32H743 (Arm Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗП) з FPU подвійної точності; за даними CUAV, енергоефективність удвічі вища, ніж у лінійки STM32F7.
- Потрійне резервування IMU. ADIS16470, ICM-42688-P та ICM-20689: контролер постійно стежить за даними й у разі відмови миттєво перемикається на інший датчик.
- Малошумний ICM-42688-P. Порівняно з типовими споживчими IMU шум нижчий на 40 %, а температурна стабільність — удвічі вища.
- Компас RM3100 і два барометри MS5611. Стабільний курс і висота навіть поблизу силової проводки.
- Віброізоляція і термокомпенсація. Вбудоване демпфування та температурна компенсація датчиків для роботи на важких і вібронавантажених рамах.
- Окремий вхід DroneCAN. Два входи живлення: Power A для аналогового модуля, Power C — для цифрового CAN-модуля живлення.
Технічні характеристики X7+ Pro
| Параметр | Значення |
|---|---|
| Процесор | STM32H743, Arm Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗП |
| IMU | ADIS16470, ICM-42688-P, ICM-20689 |
| Компас / барометри | RM3100 / 2 × MS5611 |
| PWM-виходи | 14, з них M1–M12 підтримують DShot |
| UART / I2C / CAN | 5 / 6 (2 — у портах GPS&SAFETY та UART4) / 2 |
| Радіокерування | RC IN: PPM, S.BUS, DSM; RSSI — PWM або аналоговий 3,3 В |
| Інші порти | 2 × GPS (кнопка безпеки в порту GPS&SAFETY), ADC, DEBUG, JTAG, USB |
| Входи живлення | Power A (аналоговий модуль), Power C (CAN-модуль) |
| Напруга живлення | 4,5–5,5 В; USB 4,75–5,25 В; серворейка 0–10 В |
| Робоча температура | від −20 до +85 °C |
| Вологість | 5–95 % без конденсації |
| Розміри | 77,0 × 45,5 × 39,0 мм |
| Маса | 101 г |
| Прошивки | ArduPilot, PX4 |
Для яких задач
- Промислові мультикоптери — аерофотозйомка, обприскування, доставка, де вібрації від великих гвинтів погіршують роботу звичайних IMU.
- Літаки та VTOL — тривалі маршрути з потрійним резервуванням датчиків.
- Гелікоптери — стійкість до високочастотних вібрацій головного ротора.
- Наземні роботизовані комплекси — ArduPilot Rover на нерівному ґрунті.
Що додати до автопілота
- базову плату CUAV CAN PDB з розподілом живлення — для інтеграції ядра у власну конструкцію;
- модуль контролю живлення CUAV CAN PMU для входу Power C;
- GNSS-модуль CUAV NEO 3 Pro або RTK-модуль CUAV C-RTK 9Ps.
Легша модель із бічними роз'ємами — CUAV Nora+. Інші моделі — у категорії польотні контролери та автопілоти.
Часті запитання про X7+ Pro
Навіщо автопілоту IMU ADIS16470?
ADIS16470 — інерційний модуль промислового класу від Analog Devices. Разом з ICM-42688-P та ICM-20689 він утворює потрійне резервування, а система перемикає датчики автоматично, якщо один із них видає хибні дані.
Чи можна використати ядро X7+ Pro з власною базовою платою?
Так, модульна конструкція це передбачає. Готовий варіант — базова плата CUAV CAN PDB із вбудованим розподілом живлення.
Скільки виходів підтримують DShot?
Із 14 PWM-виходів протокол DShot підтримують 12 (M1–M12). Решту використовують для сервоприводів і допоміжних пристроїв.
Як підключити модуль живлення?
Аналоговий модуль — до входу Power A, цифровий CAN-модуль живлення (наприклад, CAN PMU) — до Power C. Можна підключити обидва для резервування живлення.