




|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
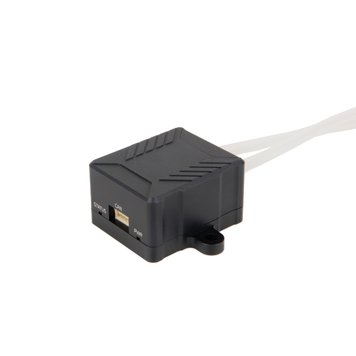
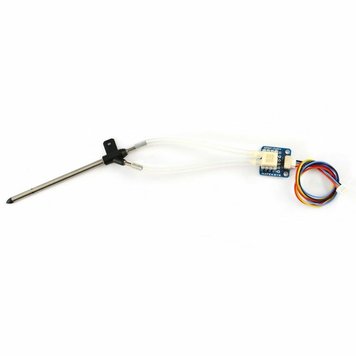
Датчик повітряної швидкості вимірює різницю між повним і статичним тиском на трубці Піто й перетворює її на швидкість літака відносно повітря. Для літака і VTOL це обов'язковий сенсор: саме за ним автопілот тримає швидкість у наборі, на посадці та у вітер, щоб не звалити апарат. У категорії — 8 цифрових датчиків CUAV, Holybro, Matek Systems і MakeFlyEasy з інтерфейсами I2C та CAN.
Склад категорії
- CUAV SKYE 2 — CAN-датчик із підігрівом трубки Піто проти обмерзання; вибір для зимових польотів і великих висот.
- CUAV MS4525 — класичний I2C-датчик з трубкою Піто у версіях під різні автопілоти.
- Holybro DroneCAN Airspeed Sensor DLVR — високоточний сенсор на DLVR з інтерфейсом DroneCAN.
- Matek ASPD-DLVR — DLVR-L10D з I2C та DroneCAN в одному модулі; ASPD-4525 — бюджетний I2C на MS4525DO; ASPD-AUAV — до 400 км/год з CAN, I2C та UART для швидких платформ.
- MakeFlyEasy CAN Airspeed Sensor (10,8 г) і I2C Airspeed Sensor — пара до автопілотів PixPilot і планерів Striver.
Як вибрати
- Інтерфейс. I2C — простий і дешевий, але чутливий до довжини кабелю та завад; CAN/DroneCAN — для автопілотів Pixhawk-класу, довгих крил і VTOL.
- Сенсор. DLVR точніший на малих швидкостях і менше дрейфує з температурою, ніж MS4525; для навчальних і бюджетних крил MS4525 достатньо.
- Підігрів. Обмерзання трубки Піто взимку дає хибну швидкість і може призвести до звалювання — для всепогодної експлуатації обирайте SKYE 2.
- Діапазон. Для реактивних і швидких літаків — ASPD-AUAV з межею 400 км/год.
Монтаж
Трубку Піто виносять уперед від носа або з передньої кромки крила за межі збуреного потоку, статичні отвори не затуляють. Перед кожним польотом датчик калібрують на нульовий тиск із закритою трубкою; ArduPilot і PX4 роблять це автоматично під час передпольотної перевірки.
Часті запитання
Чи можна літати на літаку без датчика швидкості?
ArduPilot уміє оцінювати швидкість синтетично за GNSS і вітром, але точність низька: у сильний вітер автопілот може тримати замалу швидкість. Для безпечного автономного польоту датчик потрібен.
Чим CAN-версія краща за I2C?
CAN не боїться довгих кабелів і завад від ESC, дозволяє підключати кілька датчиків до однієї шини та не займає I2C-порт контролера.
Чи підходять ці датчики до мультикоптерів?
Для мультикоптера датчик не потрібен — автопілот керує за GNSS та IMU. Виняток — VTOL, де він працює в режимі літака.