





|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
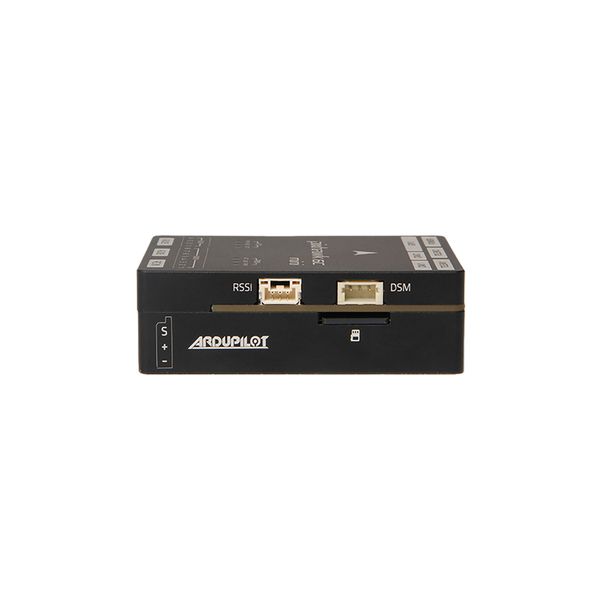
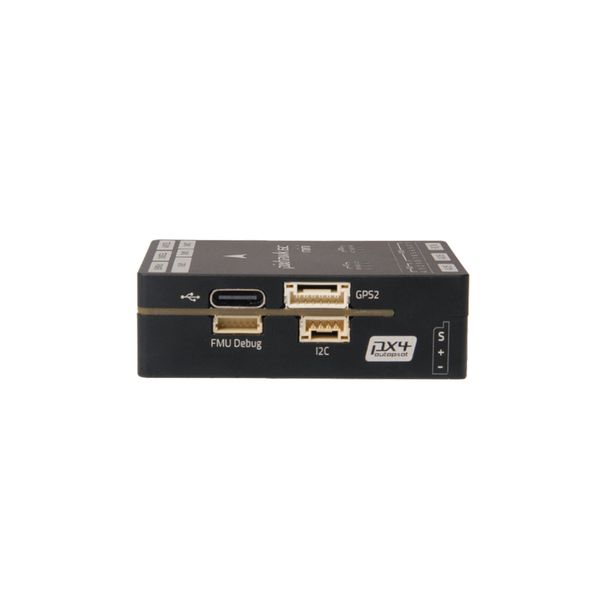
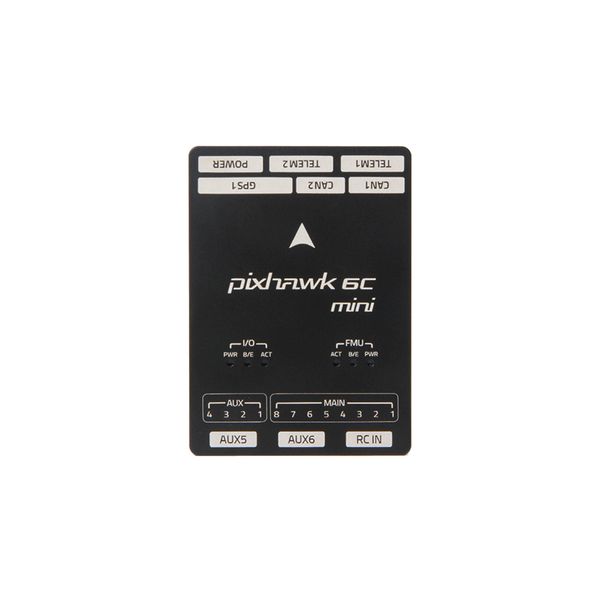
Holybro Pixhawk 6C Mini — компактний польотний контролер на апаратній платформі Pixhawk 6C. Виводи PWM розміщені безпосередньо на корпусі, тож окрема плата розводки не потрібна. Контролер підходить для малих і середніх мультикоптерів, літаків, VTOL і наземних роботів під PX4 або ArduPilot.
Ключові можливості
- Два процесори. STM32H743 (Arm Cortex-M7, 480 МГц, 2 МБ пам'яті, 1 МБ SRAM) як основний і STM32F103 для введення-виведення.
- Резервування IMU. ICM-42688-P та BMI088, а також магнітометр IST8310 і барометр MS5611.
- 14 PWM-виходів. 8 від процесора IO і 6 від FMU; рівень сигналу 3,3 або 5 В перемикається апаратно. Оновлена модель A дає стабільніший PWM-сигнал під навантаженням.
- Повний набір портів Pixhawk. TELEM1 і TELEM2 з повним керуванням потоком, повний і базовий порти GPS, I2C, дві шини CAN, окремий вхід радіокерування.
- Компактність. Від 42,4 г — легше і менше за повнорозмірний Pixhawk 6C разом із платою розводки.
Технічні характеристики Pixhawk 6C Mini
| Параметр | Значення |
|---|---|
| Процесор FMU | STM32H743, Arm Cortex-M7, 480 МГц, 2 МБ пам'яті, 1 МБ SRAM |
| Процесор IO | STM32F103, Arm Cortex-M3, 72 МГц, 64 КБ SRAM |
| IMU | ICM-42688-P, BMI088 |
| Магнітометр / барометр | IST8310 / MS5611 |
| PWM-виходи | 14 (8 від IO, 6 від FMU), сигнал 3,3 або 5 В |
| Послідовні порти | TELEM1 (повне керування потоком, окреме обмеження струму 1,5 А), TELEM2 (повне керування потоком) |
| GNSS і шини | GPS1 (повний, з кнопкою безпеки), GPS2 (базовий), I2C, 2 × CAN |
| Радіокерування | вхід Spektrum/DSM, S.BUS, CPPM, RSSI (аналоговий або PWM) |
| Живлення | 1 аналоговий вхід, до 6 В; USB 4,75–5,25 В; серворейка 0–36 В |
| Обмеження струму | TELEM1 + GPS2 — 1,5 А; решта портів разом — 1,5 А |
| Розміри / маса (модель A) | 54,3 × 39 × 17,5 мм / 42,4 г |
| Розміри / маса (модель B) | 58,3 × 39 × 18,15 мм / 46,8 г |
| Робоча температура | від −25 до +85 °C |
| Прошивки | PX4, ArduPilot |
| Артикул виробника | 11088 |
Для яких платформ
- Малі та середні мультикоптери — компактний контролер з повним набором функцій PX4 і ArduPilot.
- Літаки й VTOL з тісним відсіком — 14 PWM-виходів без окремої плати розводки.
- Наземні роботи — ArduPilot Rover, дві шини CAN для DroneCAN-периферії.
Що додати до контролера
- аналоговий модуль живлення Holybro PM02 V3 для батарей до 12S;
- GNSS-модуль Holybro M10 GPS для порту GPS1;
- радіомодем Holybro SiK Telemetry Radio V3.
Повнорозмірна версія з 16 PWM-виходами — Holybro Pixhawk 6C. Інші моделі — у категорії польотні контролери та автопілоти.
Комплектація
- Польотний контролер Pixhawk 6C Mini.
- Набір кабелів.
Часті запитання про Pixhawk 6C Mini
Чим Pixhawk 6C Mini відрізняється від Pixhawk 6C?
Процесори й датчики однакові. У 6C Mini виводи PWM розміщені на самому контролері, PWM-виходів 14 замість 16, один порт телеметрії менше, і лише один вхід живлення замість двох. Натомість він компактніший.
Чим відрізняються моделі A і B?
Моделі різняться конструкцією корпусу та виводів: модель A має розміри 54,3 × 39 × 17,5 мм і масу 42,4 г, модель B — 58,3 × 39 × 18,15 мм і 46,8 г. Електроніка та можливості однакові.
Як живити Pixhawk 6C Mini?
Через аналоговий модуль живлення, наприклад PM02 V3: на вхід контролера допускається до 6 В. Сервоприводи живлять окремим BEC через серворейку (0–36 В).