




|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
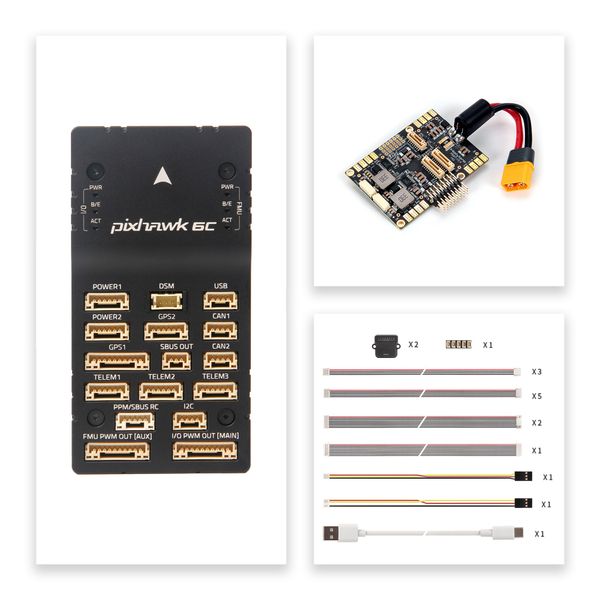
Holybro Pixhawk 6C — польотний контролер відкритого стандарту Pixhawk FMUv6C з процесором STM32H743 (480 МГц), двома інерційними модулями з підігрівом і 16 PWM-виходами. Версія в алюмінієвому корпусі (артикул виробника 11055) призначена для літаків, VTOL, мультикоптерів середнього класу та наземних роботизованих комплексів під керуванням PX4 або ArduPilot.
Ключові можливості
- Процесор H7. STM32H743 на ядрі Arm Cortex-M7: 480 МГц, 2 МБ флеш-пам'яті та 1 МБ ОЗП — запас для навігаційного фільтра, складних місій і детального логування.
- Резервування датчиків. Два IMU — ICM-42688-P і BMI088 у стандартній версії або DSK320X і BMI423 у новій, магнітометр IST8310 і барометр MS5611.
- Стабільні показання. IMU підігріваються резисторами на платі до оптимальної робочої температури, а вбудована система віброізоляції гасить високочастотні вібрації.
- Окремий процесор введення-виведення. STM32F103 обслуговує 8 із 16 PWM-виходів; рівень сигналу 3,3 або 5 В перемикається апаратно (для цього потрібно відкрити корпус).
- Інтерфейси під периферію. Три порти телеметрії, два порти GNSS, дві шини CAN для DroneCAN-пристроїв, I2C, вхід радіокерування для S.BUS, DSM і CPPM та окремий вихід S.BUS.
Технічні характеристики Pixhawk 6C
| Параметр | Значення |
|---|---|
| Стандарт | Pixhawk FMUv6C, Pixhawk Connector Standard |
| Основний процесор (FMU) | STM32H743, Arm Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ SRAM |
| Процесор введення-виведення (IO) | STM32F103, Arm Cortex-M3, 72 МГц, 64 КБ SRAM |
| IMU | ICM-42688-P + BMI088 (стандартна версія) або DSK320X + BMI423 (нова версія) |
| Магнітометр / барометр | IST8310 / MS5611 |
| PWM-виходи | 16 (8 від IO, 8 від FMU), сигнал 3,3 або 5 В |
| Послідовні порти | TELEM1 і TELEM2 з повним керуванням потоком, TELEM3 |
| Порти GNSS | GPS1 (повний, із кнопкою безпеки), GPS2 (базовий) |
| Шини | 2 × CAN, 1 × I2C |
| Радіокерування | Вхід DSM/Spektrum, S.BUS, CPPM, RSSI (аналоговий або PWM); окремий вихід S.BUS |
| Живлення | 2 аналогові входи живлення до 6 В; USB 4,75–5,25 В; вхід серворейки 0–36 В |
| Обмеження струму портів | TELEM1 + GPS2 — 1,5 А; решта портів разом — 1,5 А |
| Розміри | 84,8 × 44 × 12,4 мм |
| Маса | 59,3 г (алюмінієвий корпус) |
| Робоча температура | від −25 до +85 °C |
| Прошивки | PX4 (встановлена виробником), ArduPilot |
Для яких платформ
Pixhawk 6C розрахований на середні платформи, яким потрібні автоматичні місії та резервування датчиків, але не потрібні Ethernet і три IMU:
- Літаки та VTOL — польоти за маршрутом, автоматичний зліт і посадка в ArduPilot Plane або PX4.
- Мультикоптери — картографування, доставка вантажу, патрулювання з поверненням за GNSS.
- Наземні роботи (НРК) — рух маршрутом і утримання курсу в ArduPilot Rover.
- Розробка і навчання — відкритий код PX4 і зв'язок із бортовим комп'ютером за протоколом MAVLink.
Що додати до контролера
Pixhawk 6C не має вбудованого GNSS, а на вході живлення допускає до 6 В, тому батарею підключають через модуль живлення. Базовий комплект:
- GNSS-модуль із компасом Holybro M10 GPS для порту GPS1 (потрібна PX4 1.14 або ArduPilot 4.3 і новіші);
- аналоговий модуль живлення Holybro PM02 V3 для батарей до 12S;
- радіомодем Holybro SiK Telemetry Radio V3 на 433 або 915 МГц для зв'язку з наземною станцією;
- приймач радіокерування: S.BUS або DSM — на вхід RC, а ELRS-приймачі — на вільний порт TELEM.
Якщо потрібні три IMU, два барометри й Ethernet, зверніть увагу на Holybro Pixhawk 6X. Інші моделі — у категорії польотні контролери та автопілоти.
Комплектація
- Польотний контролер Pixhawk 6C в алюмінієвому корпусі.
- Набір кабелів.
Модуль живлення і GNSS-модуль у комплект не входять.
Часті запитання про Pixhawk 6C
Яку прошивку підтримує Pixhawk 6C?
Контролер постачається з установленою PX4 і офіційно підтримується ArduPilot (Copter, Plane, Rover). Налаштовують його в QGroundControl або Mission Planner.
Чим Pixhawk 6C відрізняється від Pixhawk 6X?
Pixhawk 6C (FMUv6C) — одноплатний контролер із двома IMU та одним барометром. Pixhawk 6X (FMUv6X) має три IMU, два барометри, Ethernet і модульне ядро на базовій платі. 6C легший і доступніший — для платформ, яким не потрібні Ethernet і потрійне резервування.
Чим алюмінієва версія відрізняється від пластикової?
Електроніка, роз'єми та характеристики однакові. Різниця — у корпусі й масі: 59,3 г в алюмінієвій версії проти 34,6 г у пластиковій.
Як підключити приймач ExpressLRS?
Протоколу CRSF потрібен повноцінний UART: підключіть приймач до вільного порту TELEM і в ArduPilot призначте цьому порту протокол RCIN (SERIALx_PROTOCOL = 23). Вхід RC IN працює з S.BUS, DSM і CPPM.
Як живити Pixhawk 6C від бортової батареї?
Лише через модуль живлення: на вході контролера допускається до 6 В. Підходять аналогові модулі PM02 V3 (до 12S), PM06 і PM07 (до 14S). Сервоприводи живлять від окремого BEC через серворейку.