






|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
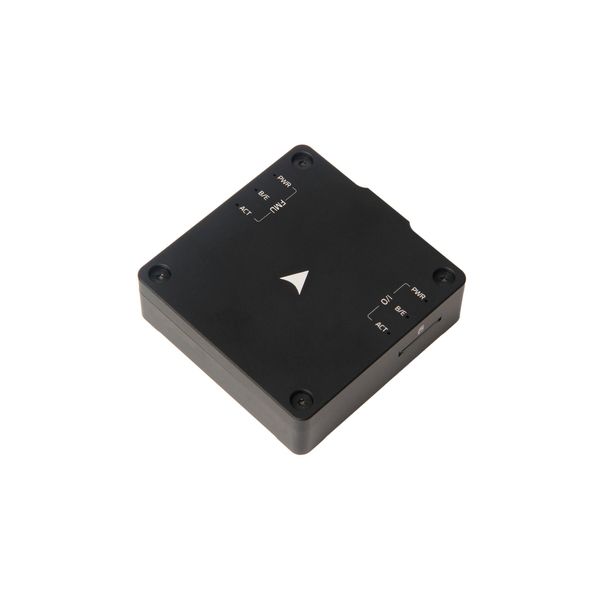
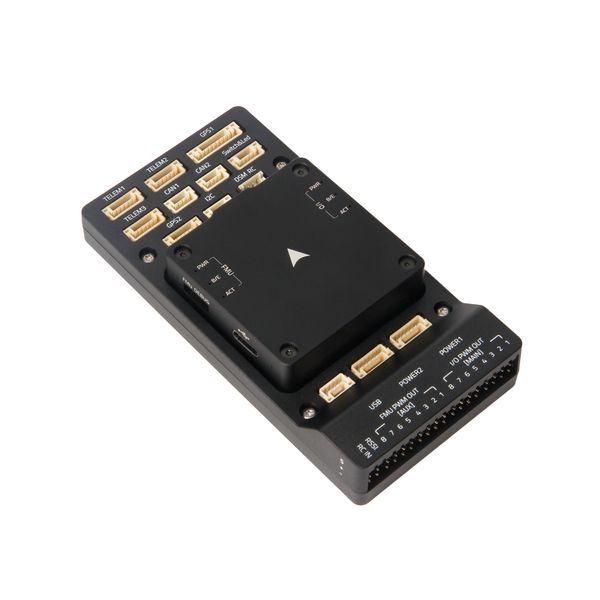
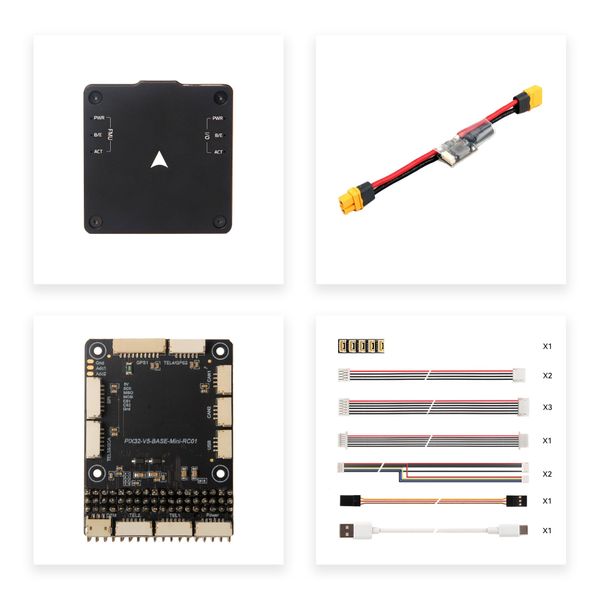
Holybro Pix32 v6 — модульний польотний контролер на апаратній платформі Pixhawk 6C (FMUv6C). Модуль контролера з процесорами і датчиками встановлюється на базову плату через роз'єм Panasonic AXK5S-6S, тому базову плату можна замінити або розробити власну під конкретний апарат. Працює з PX4 і ArduPilot.
Ключові можливості
- Модульність. Модуль контролера і базова плата розділені: зношену або пошкоджену плату легко замінити, а для серійного виробу можна спроєктувати власну за відкритими схемами.
- Процесори H7 і F1. STM32H743 на 480 МГц із 2 МБ пам'яті та співпроцесор STM32F103 для виходів PWM.
- Датчики Pixhawk 6C. Два IMU — ICM-42688-P і BMI088, магнітометр IST8310, барометр MS5611.
- 16 PWM-виходів. 8 від процесора IO і 8 від FMU — для мультикоптерів, літаків і VTOL.
- Повний набір портів. Три порти телеметрії, два порти GPS, I2C з підтримкою калібрувального EEPROM, дві шини CAN, два порти налагодження і два аналогові входи живлення.
Технічні характеристики Pix32 v6
| Параметр | Значення |
|---|---|
| Стандарт | FMUv6C |
| Процесор FMU | STM32H743, Arm Cortex-M7, 480 МГц, 2 МБ пам'яті, 1 МБ SRAM |
| Процесор IO | STM32F103, Arm Cortex-M3, 72 МГц, 64 КБ SRAM |
| IMU | ICM-42688-P, BMI088 |
| Магнітометр / барометр | IST8310 / MS5611 |
| PWM-виходи | 16 (8 від IO, 8 від FMU) |
| Послідовні порти | TELEM1 (повне керування потоком, обмеження 1,5 А), TELEM2 (повне керування потоком), TELEM3 |
| GNSS і шини | GPS1 (повний, з кнопкою безпеки), GPS2 (базовий), I2C, 2 × CAN |
| Радіокерування | вхід Spektrum/DSM, S.BUS, CPPM, RSSI; окремий вихід S.BUS |
| Налагодження | FMU Debug, I/O Debug |
| Живлення | 2 аналогові входи до 6 В; USB 4,75–5,25 В; серворейка 0–36 В |
| Роз'єм модуля | Panasonic AXK5S-6S |
| Розміри / маса | 44,8 × 44,8 × 13,5 мм / 36 г |
| Робоча температура | від −25 до +85 °C |
| Прошивки | PX4, ArduPilot |
| Артикул виробника | 11056 |
Для кого цей контролер
- Виробники дронів і НРК — власна базова плата під компонування апарата без зміни прошивки.
- Сервісні центри — швидка заміна модуля або базової плати без повного розбирання.
- Розробники PX4 і ArduPilot — платформа FMUv6C з відкритими схемами.
Що додати до контролера
- модуль живлення Holybro PM02 V3 для батарей до 12S;
- GNSS-модуль Holybro M10 GPS;
- радіомодем Holybro SiK Telemetry Radio V3.
Одноплатна версія тієї ж платформи — Holybro Pixhawk 6C. Інші моделі — у категорії польотні контролери та автопілоти.
Часті запитання про Pix32 v6
Чим Pix32 v6 відрізняється від Pixhawk 6C?
Процесори, датчики та прошивки однакові. Pix32 v6 складається з модуля і змінної базової плати, тоді як Pixhawk 6C — одноплатний контролер у корпусі.
Чи можна зробити власну базову плату?
Так. Holybro публікує схеми базових плат, а модуль підключається через роз'єм Panasonic AXK5S-6S. Це дає змогу вбудувати контролер у корпус апарата з потрібним розташуванням роз'ємів.
Які прошивки підтримує Pix32 v6?
PX4 і ArduPilot. Налаштування — у QGroundControl або Mission Planner.