


|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
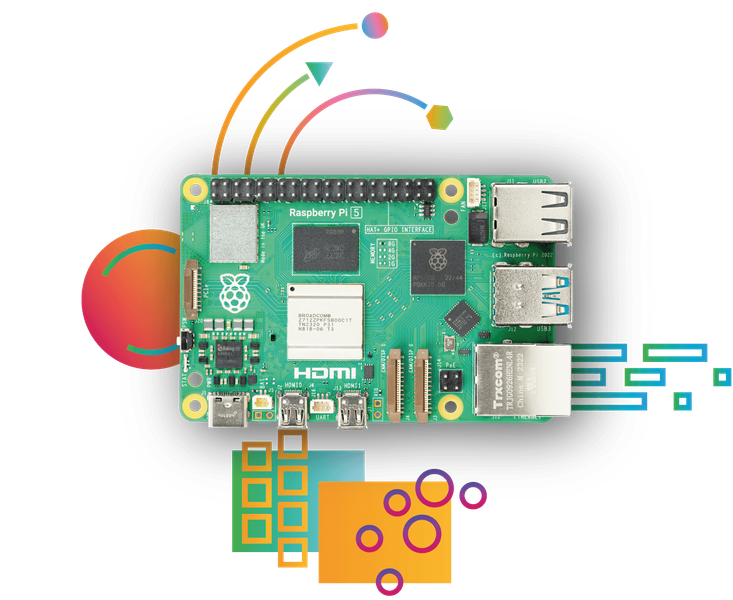
Raspberry Pi 5 — одноплатний комп'ютер п'ятого покоління на 64-бітному процесорі Broadcom BCM2712 з чотирма ядрами Arm Cortex-A76 частотою 2,4 ГГц. За даними Raspberry Pi, він у 2–3 рази продуктивніший за Raspberry Pi 4, а інтерфейс PCIe 2.0 дає змогу підключати NVMe SSD і нейроприскорювачі. Версія з 4 ГБ оперативної пам'яті LPDDR4X — збалансований вибір для бортового комп'ютера (companion computer) дрона або наземного робота: її вистачає для обробки відео, телеметрії, ROS 2 і моделей комп'ютерного зору на AI-прискорювачі.
Ключові можливості
- 4 ядра Cortex-A76 2,4 ГГц. Кеш L3 2 МБ, графіка VideoCore VII з підтримкою OpenGL ES 3.1 і Vulkan 1.3.
- PCIe 2.0 x1. Через плату M.2 HAT+ підключаються NVMe-накопичувачі та AI-прискорювачі Hailo.
- Дві камери або дисплеї. Два 4-смугові порти MIPI, кожен працює як CSI (камера) або DSI (дисплей) — зручно для стереопари чи пари «камера + екран».
- Швидкі інтерфейси. 2× USB 3.0 з одночасною роботою на 5 Гбіт/с, 2× USB 2.0, Gigabit Ethernet з підтримкою PoE+ через окремий HAT.
- Бездротовий зв'язок. Двосмуговий Wi-Fi 802.11ac (2,4/5 ГГц), Bluetooth 5.0 і BLE.
- RTC і кнопка живлення. Годинник реального часу зберігає час після вимкнення (з батареєю RTC), кнопка дозволяє коректно вимикати і вмикати плату.
Технічні характеристики Raspberry Pi 5 4 ГБ
| Параметр | Значення |
|---|---|
| Процесор | Broadcom BCM2712, 4× Arm Cortex-A76 (64 біт), 2,4 ГГц, кеш L3 2 МБ |
| Графіка | VideoCore VII, OpenGL ES 3.1, Vulkan 1.3 |
| Оперативна пам'ять | 4 ГБ LPDDR4X-4267 |
| Накопичувач | microSD з високошвидкісним режимом SDR104; NVMe SSD через M.2 HAT+ |
| PCIe | 2.0 x1 |
| Мережа | Gigabit Ethernet (PoE+ з окремим HAT), Wi-Fi 802.11ac 2,4/5 ГГц, Bluetooth 5.0 / BLE |
| USB | 2× USB 3.0 (5 Гбіт/с одночасно), 2× USB 2.0 |
| Відеовиходи | 2× micro HDMI, до 4Kp60 з HDR |
| Апаратне декодування | HEVC 4Kp60 |
| Камери / дисплеї | 2× 4-смугові MIPI CSI/DSI (взаємозамінні) |
| GPIO | стандартний 40-контактний роз'єм |
| Інше | годинник реального часу (RTC) з роз'ємом для батареї, кнопка живлення, UART-роз'єм для налагодження |
| Живлення | 5 В 5 А через USB-C з підтримкою Power Delivery |
| Термін виробництва | щонайменше до січня 2036 р. |
Raspberry Pi 5 як бортовий комп'ютер
У зв'язці з польотним контролером на ArduPilot або PX4 Raspberry Pi 5 виконує роль companion computer: отримує телеметрію і надсилає команди через UART за протоколом MAVLink, запускає ROS 2, MAVROS або MAVSDK, обробляє відео з камер і передає його в наземну станцію. Два порти MIPI дозволяють працювати одразу з двома камерами — наприклад, курсовою і камерою для точної посадки.
4 ГБ оперативної пам'яті вистачає для типового стеку: операційна система, ROS 2, маршрутизація телеметрії, запис відео та інференс нейромережі на AI HAT+. Для великих моделей, кількох паралельних нейромереж або локальних мовних моделей краще обрати Raspberry Pi 5 8 ГБ чи версію на 16 ГБ.
Що додати до Raspberry Pi 5
- Блок живлення Raspberry Pi 27 Вт USB-C — повні 5 А для плати та USB-периферії під час налагодження на столі.
- Raspberry Pi Active Cooler — радіатор з вентилятором для тривалого навантаження без зниження частоти.
- Raspberry Pi M.2 HAT+ — підключення NVMe SSD через PCIe.
- Raspberry Pi AI HAT+ — апаратне прискорення нейромереж 13 або 26 TOPS для детекції об'єктів.
- BEC і бортові стабілізатори напруги — живлення плати 5 В від батареї дрона чи НРК.
Часті запитання про Raspberry Pi 5 4 ГБ
Який блок живлення потрібен Raspberry Pi 5?
Плата розрахована на 5 В 5 А через USB-C з Power Delivery. З джерелом на 3 А вона працює, але сумарний струм USB-портів обмежується до 600 мА — для SSD, модемів і USB-камер цього може не вистачити. На борту живлення подають від стабілізатора 5 В із запасом струму.
Чи потрібне активне охолодження?
Під тривалим навантаженням процесор нагрівається і знижує частоту. Для бортового комп'ютера, який постійно обробляє відео, рекомендовано Active Cooler або корпус з вентилятором; вентилятор підключається до 4-контактного роз'єму на платі.
Як підключити Raspberry Pi 5 до польотного контролера?
Найпоширеніший варіант — UART: контакти TX/RX 40-контактного роз'єму з'єднують з портом TELEM автопілота (логічні рівні 3,3 В) і використовують MAVLink. Також можливе підключення через USB або Ethernet, якщо автопілот має відповідний порт.