




|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
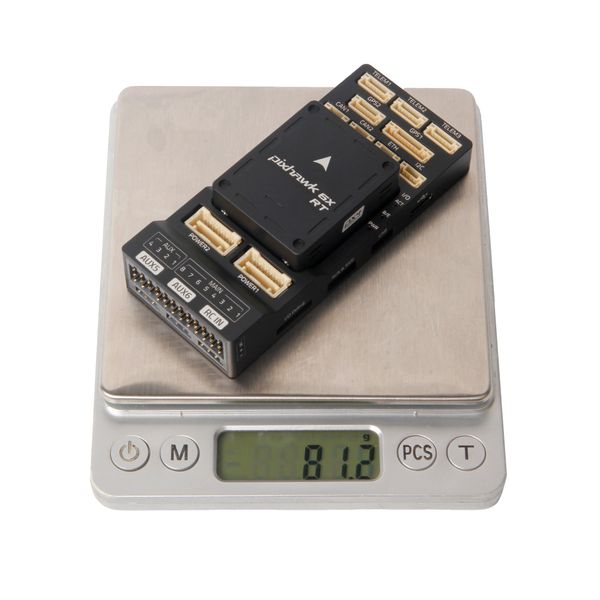
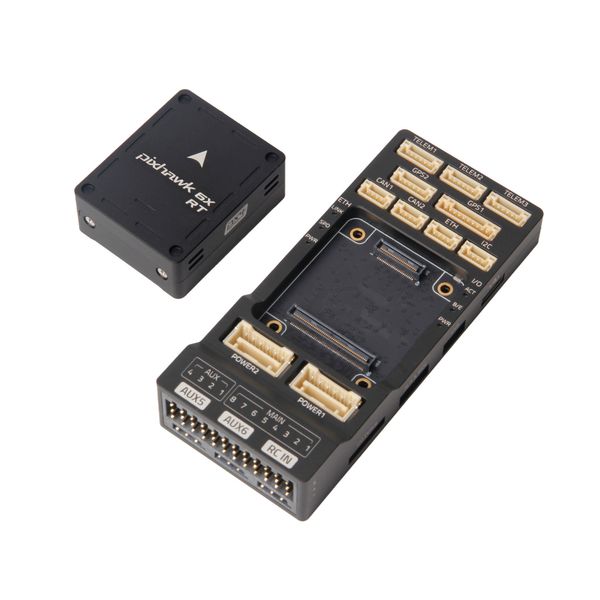
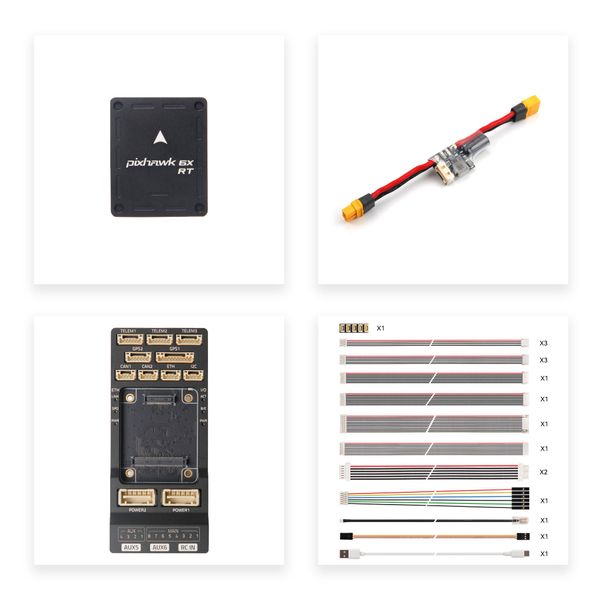
Holybro Pixhawk 6X-RT — польотний контролер стандарту Pixhawk FMUv6X-RT, у якому замість процесора STM32 працює NXP i.MX RT1176. Це версія для розробників: продуктивніший процесор і великий обсяг пам'яті дають запас для складних алгоритмів PX4, а механічна сумісність із базовими платами Pixhawk 6X спрощує перехід з інших контролерів серії.
Ключові можливості
- Процесор i.MX RT1176. Два ядра — Arm Cortex-M7 на 1 ГГц і Cortex-M4 на 400 МГц, 2 МБ SRAM і 64 МБ флеш-пам'яті.
- Три IMU. BMI088, ICM-42688-P та ICM-42686-P для резервування й автоматичного перемикання в разі відмови датчика.
- Два барометри і магнітометр. BMP390 та BMP388, магнітометр BMM150.
- Апаратний захист. Захищений елемент NXP SE051 для зберігання ключів і криптографічних операцій.
- Шини CAN FD. Три шини CAN FD і Ethernet 100 Мбіт/с для швидкісної периферії та бортового комп'ютера.
Технічні характеристики Pixhawk 6X-RT
| Параметр | Значення |
|---|---|
| Стандарт | Pixhawk FMUv6X-RT |
| Процесор | NXP i.MX RT1176: Arm Cortex-M7 1 ГГц + Cortex-M4 400 МГц |
| Пам'ять | 2 МБ SRAM, 64 МБ флеш |
| IMU | BMI088, ICM-42688-P, ICM-42686-P |
| Барометри / магнітометр | BMP390 і BMP388 / BMM150 |
| Захищений елемент | SE051C2 |
| Інтерфейси | 12 PWM, 8 UART, 4 I2C, 6 SPI, 3 × CAN FD, Ethernet 100 Мбіт/с |
| Прошивка | PX4 (ціль FMUv6X-RT) |
| Артикул виробника | 11064 |
Для кого цей контролер
- Розробники PX4 — тестування нових алгоритмів, яким бракує ресурсів STM32H7.
- Дослідницькі лабораторії та університети — проєкти з великим обсягом логування та обчислень на борту.
- Інтегратори з власною периферією — три шини CAN FD для швидкісних датчиків і виконавчих пристроїв.
Що додати до контролера
- базову плату — у складі набору Holybro Pixhawk 6X Set або Pixhawk Jetson Baseboard;
- GNSS-модуль Holybro M10 GPS для PX4.
Для проєктів на ArduPilot обирайте Holybro Pixhawk 6X Pro або інші моделі з категорії польотні контролери та автопілоти.
Часті запитання про Pixhawk 6X-RT
Чи підтримує Pixhawk 6X-RT ArduPilot?
Ні. Контролер працює з PX4 (ціль FMUv6X-RT). ArduPilot не підтримує процесори i.MX RT, тому для ArduPilot краще обрати Pixhawk 6X або 6X Pro на STM32H753.
Чим 6X-RT відрізняється від Pixhawk 6X?
Головна різниця — процесор: NXP i.MX RT1176 з ядром Cortex-M7 на 1 ГГц замість STM32H753 на 480 МГц, а також 64 МБ флеш-пам'яті, три шини CAN FD і захищений елемент SE051.
Чи можна встановити 6X-RT на базову плату Pixhawk 6X?
Так, модуль сумісний із базовими платами Pixhawk 6X, тому живлення, PWM і периферію підключають так само.
Навіщо контролеру захищений елемент SE051?
Мікросхема NXP SE051 зберігає криптографічні ключі ізольовано від основного процесора. Такі мікросхеми застосовують для перевірки автентичності прошивки, шифрування каналів зв'язку та ідентифікації апарата.
Як налаштувати Pixhawk 6X-RT?
Завантажте прошивку PX4 для цілі FMUv6X-RT через QGroundControl, після чого калібрування датчиків, налаштування рами і периферії виконуються так само, як для інших контролерів Pixhawk.