





|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
CUAV X25 EVO — промисловий автопілот (польотний контролер) нового покоління з процесором STM32H7, трьома інерційними модулями TDK серії IIM і живленням від 10–18 В. Призначений для мультикоптерів, літаків, VTOL і наземних роботизованих комплексів під керуванням ArduPilot або PX4, яким потрібні резервування датчиків, Ethernet і запас потужності для бортового обладнання.
Ключові можливості
- Живлення 10–18 В. Підвищена напруга живлення зменшує втрати, а перетворювач DC-DC 5 В / 15 А на базовій платі віддає на зовнішні роз'єми до 12 А — для потужної периферії.
- Три IMU. Два IIM-42653 (±4000°/с, ±32 g) та IIM-42652 (±2000°/с, ±16 g) з активними термостабілізованими генераторами тактової частоти. Якщо один датчик відмовляє, контролер перемикається на резервний.
- Два барометри і компас RM3100. TDK ICP-20100 та Bosch BMP581 разом із промисловим магнітометром RM3100, стійким до електромагнітних завад.
- Віброзахист і термокомпенсація. Система демпфування четвертого покоління з нахиленою симетричною матрицею та подвійна температурна компенсація IMU.
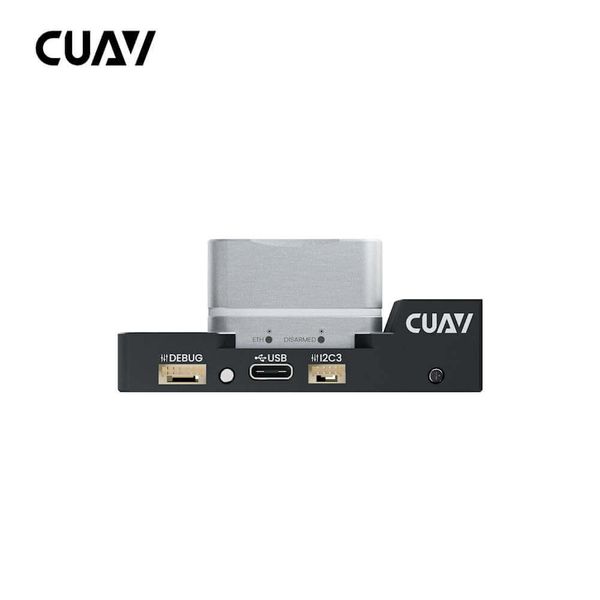
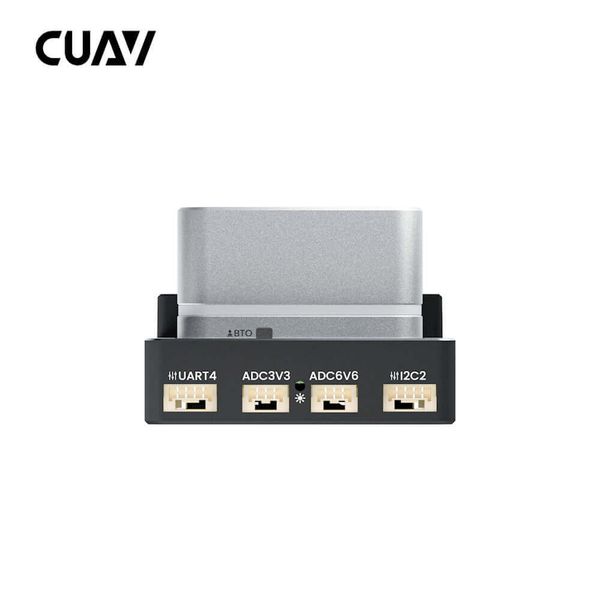
- Інтерфейси для складних систем. 16 PWM-виходів, Ethernet, 5 портів CAN на двох шинах, 3 порти I2C, 2 порти GNSS, 2 TELEM, розширення SPI6 та аналогові входи 3,3 і 6,6 В.
- Сумісність із ПЗ. Захищене завантаження й оновлення прошивки; підтримуються функції ArduPilot і PX4: температурне калібрування IMU, навігація без GNSS, FFT-фільтрація, Lua-скрипти.
Технічні характеристики X25 EVO
| Параметр | Значення |
|---|---|
| Процесор | STM32H7, Arm Cortex-M7, 480 МГц |
| IMU | 2 × IIM-42653 (±4000°/с, ±32 g), IIM-42652 (±2000°/с, ±16 g) |
| Компас / барометри | RM3100 / TDK ICP-20100 і Bosch BMP581 |
| PWM-виходи | 16 |
| CAN | 5 портів: CAN1 × 3, CAN2 × 2 |
| Послідовні порти | 2 × GPS, 2 × TELEM, UART4, DSU (налагодження) |
| Інші інтерфейси | Ethernet, 3 × I2C, SPI6, ADC 3,3 В і 6,6 В, RSSI, USB Type-C |
| Радіокерування | RC IN: PPM, S.BUS, DSM |
| Живлення | 2 CAN-входи, 10–18 В; USB 4,75–5,25 В |
| Вбудований DC-DC | 5 В / 15 А, на зовнішні роз'єми — до 12 А |
| Модуль живлення | PMU 2 Lite, вхід 20–70 В |
| Робоча температура | від −20 до +85 °C |
| Розміри / маса | 76,5 × 45,45 × 32,2 мм / 110 г |
| Прошивки | ArduPilot, PX4 |
| Артикул виробника | A1201 |
Для яких платформ
- Важкі мультикоптери — доставка вантажів, аерофотозйомка, інспекції з живленням периферії від вбудованого DC-DC.
- Літаки та VTOL — тривалі польоти за маршрутом із резервуванням датчиків.
- Наземні роботизовані комплекси — ArduPilot Rover і зв'язок із бортовим комп'ютером та камерами через Ethernet.
- AI-застосування — візуальна навігація, супровід об'єктів, групові польоти з обміном даними через Ethernet.
Що додати до автопілота
- GNSS-модуль CUAV NEO 3X із компасом RM3100 або RTK-модуль CUAV C-RTK 3 G5 з двоантенним визначенням курсу;
- радіомодем CUAV P9 для телеметрії на великій дистанції;
- датчик повітряної швидкості CUAV SKYE 2 з підігрівом трубки Піто — для літаків і VTOL.
Версія з промисловим IMU ADIS-16607 — CUAV X25 MEGA. Інші моделі — у категорії польотні контролери та автопілоти.
Комплектація
Автопілот CUAV X25 EVO і модуль живлення PMU 2 Lite. GNSS-модуль, радіомодем і приймач купуються окремо.
Часті запитання про X25 EVO
Чим X25 EVO відрізняється від X25 MEGA?
Розміри, корпус і набір інтерфейсів однакові. X25 EVO має три IMU TDK, а X25 MEGA — промисловий IMU ADIS-16607 від ADI разом з IIM-42652 та IIM-42653 і окремий програмований MEMS-генератор для нього. MEGA розрахований на високоманеврові платформи та навігацію без GNSS.
Як живити X25 EVO від бортової батареї?
Через модуль PMU 2 Lite з комплекту: він приймає від батареї 20–70 В і підключається до CAN-входу живлення. Сам контролер працює від 10–18 В, а USB-порт (4,75–5,25 В) використовують для налаштування.
Які прошивки підтримує X25 EVO?
ArduPilot і PX4 з повним набором драйверів. Налаштування виконують у Mission Planner або QGroundControl.
Навіщо автопілоту Ethernet?
Через Ethernet підключають бортовий комп'ютер, камери з підвісом і канали передачі даних. Інтерфейс має більшу пропускну здатність і меншу затримку, ніж UART, що важливо для AI-задач і групових польотів.