


|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
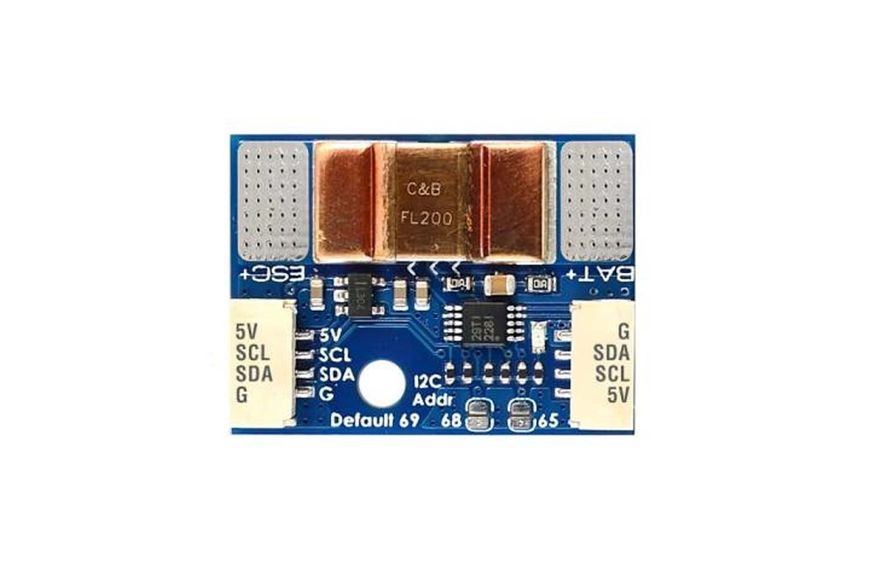
Matek I2C-INA-BM — цифровий монітор живлення на прецизійній мікросхемі Texas Instruments INA228/INA238. Плата вбудовується в силову лінію: струм вимірюється за падінням напруги на шунті опором 200 мкОм, а результат передається автопілоту по шині I2C. Цифровий сигнал не залежить від завад і падіння напруги на дротах, тож показники спожитої ємності точніші, ніж з аналоговими датчиками.
Ключові можливості
- Напруга 0–85 В, точність ±0,1 %. Батареї до 20S.
- Струм 150 А тривало, 204,8 А пік. Точність ±2 %.
- Без калібрування. Готові параметри для ArduPilot.
- До трьох плат на одній шині I2C. Адреси 69 (за замовчуванням), 68 і 65.
Технічні характеристики Matek I2C-INA-BM
| Параметр | Значення |
|---|---|
| Мікросхема | TI INA228 / INA238 |
| Напруга | 0–85 В, ±0,1 % |
| Струм | 0–204,8 А (150 А тривало), ±2 % |
| Опір шунта | 200 мкОм |
| Інтерфейс | I2C, адреса 69 / 68 / 65 |
| Живлення | 4–9 В, 1 мА |
| Робоча температура | −40…125 °C |
| Розміри | 27 × 20 × 6 мм |
| Маса | 4 г |
| Комплектація | плата, кабель JST-GH 4 pin 20 см |
Налаштування ArduPilot
BATT_MONITOR = 21 (INA2XX), BATT_I2C_ADDR = 0 (або 69/68/65), BATT_I2C_BUS — номер шини I2C контролера, BATT_SHUNT = 0.0002, BATT_MAX_AMPS = 204.8. Наразі плата підтримується лише ArduPilot. Підходить, наприклад, для Matek H743-WING V3.
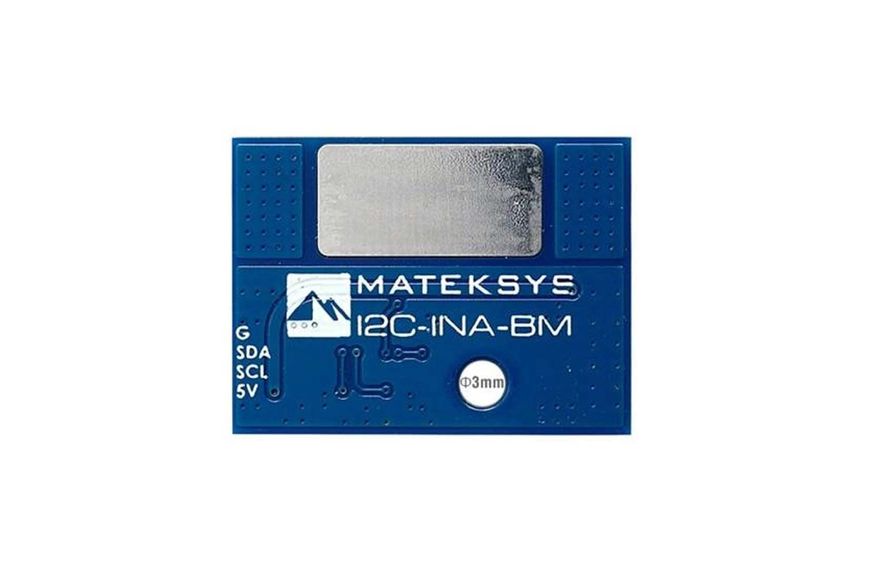
Силові дроти припаюйте якомога ближче до обох боків шунта; велика площадка знизу плати не підключена. Три плати на одній шині дозволяють окремо контролювати кілька батарей або гілок живлення.
Часті запитання про Matek I2C-INA-BM
Чи підтримується INAV або PX4?
За даними Matek, наразі лише ArduPilot.
Що обрати для довгих ліній і DroneCAN?
Matek CAN-L4-BM з такими самими діапазонами і передаванням даних шиною CAN. Безконтактний варіант — Matek HCS-150A.